Tismrover
Een rijdende IoT-demo waarin sensoren, een camera, een dashboard en extra hardware samenwerken.
Context
Meerdere IoT-onderdelen op één rover
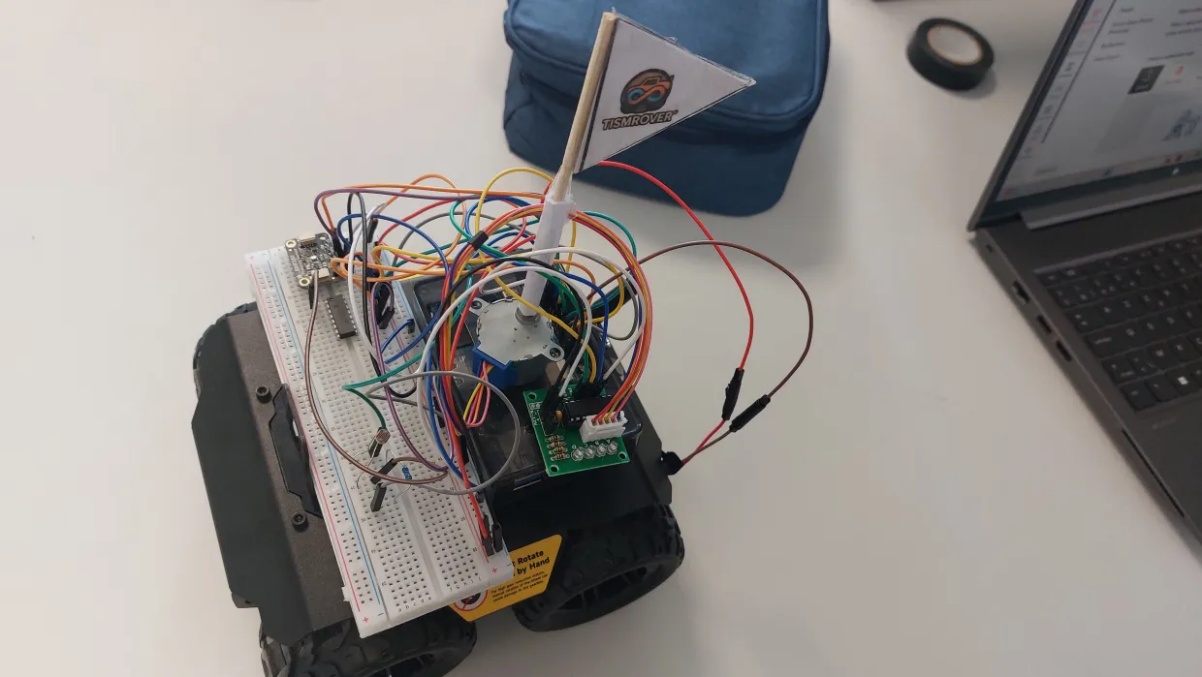
Binnen IoT Essentials bouwden we een bestaande rover om tot een demonstrator. Sensoren maten temperatuur, druk en licht, MQTT stuurde gegevens door en een camera leverde livebeeld.
We voegden ook hardware toe, waaronder een noodknop en een steppermotor. Daardoor moesten software, bekabeling en fysieke onderdelen betrouwbaar samenwerken.
Mijn bijdrage
Techniek werkend krijgen en duidelijk uitleggen
Mijn verantwoordelijkheid lag bij de documentatie, naast praktisch werk aan de rover. Ik hielp de camera en sensoren stabiel te laten werken en zocht mee naar oorzaken wanneer onderdelen uitvielen.
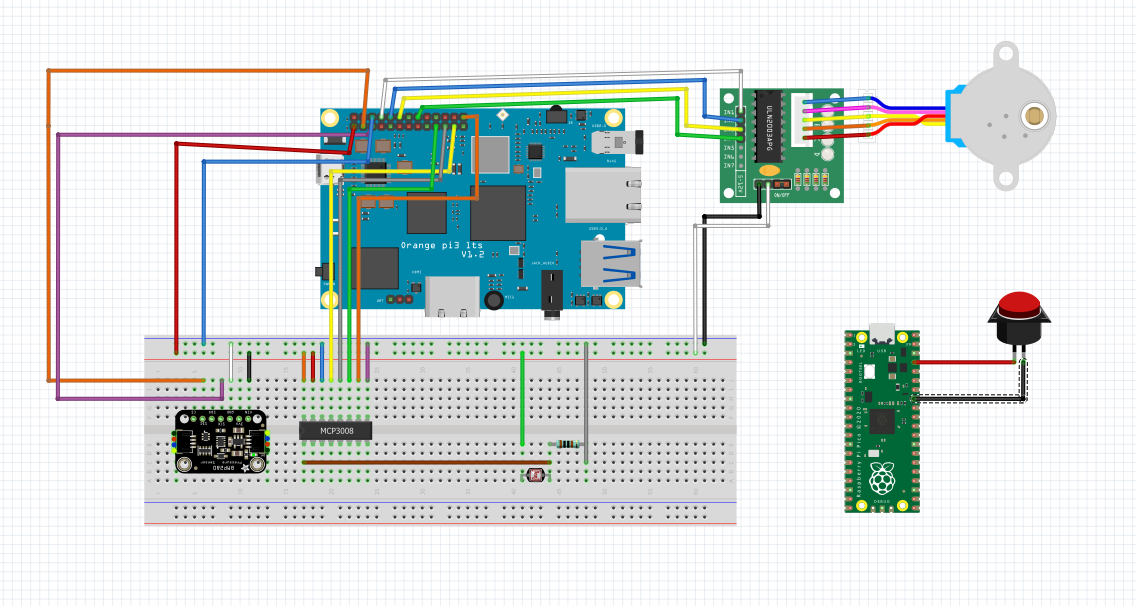
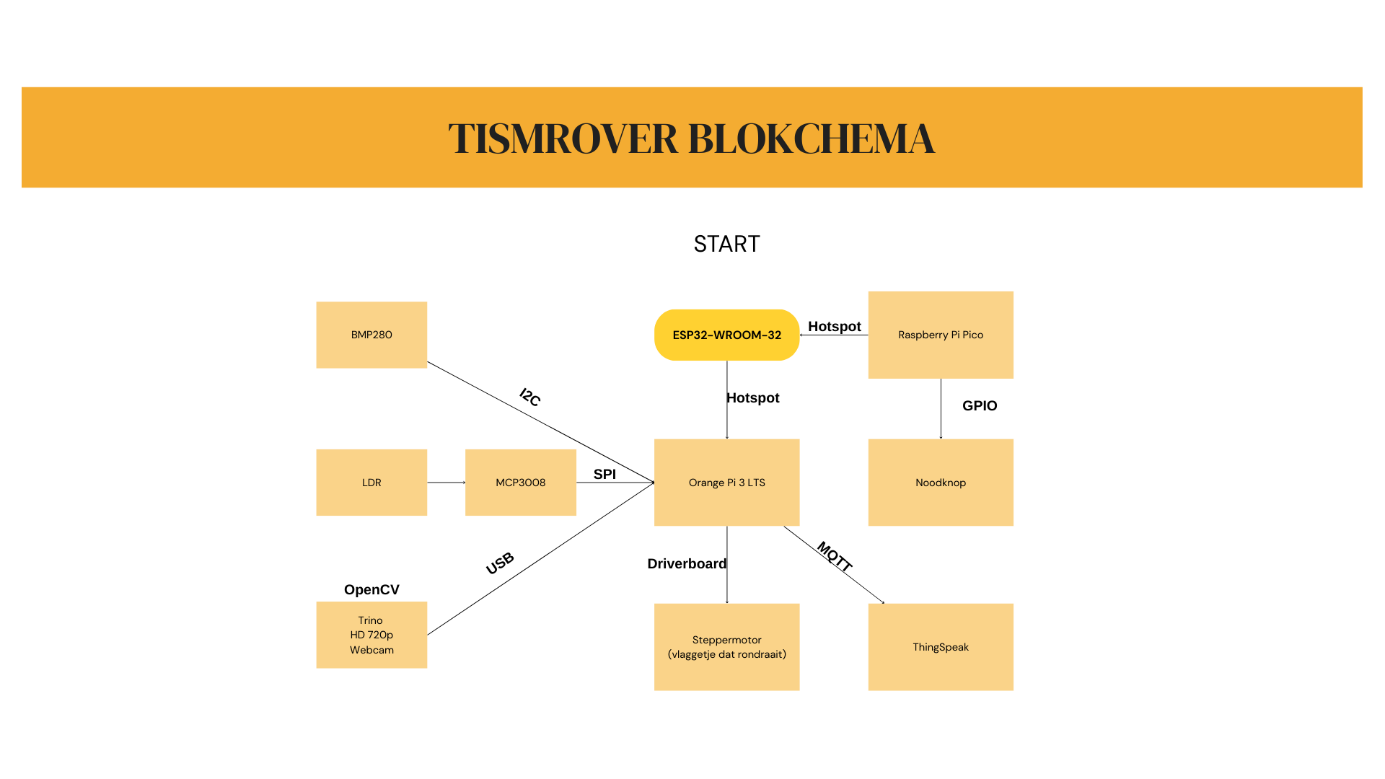
Het eindrapport legt de architectuur, bekabeling en gemaakte keuzes zo vast dat iemand anders de opbouw kan volgen.
Resultaat
Een werkende demo met zichtbare data
De rover kon sensorgegevens verzamelen, via MQTT doorsturen en in een dashboard tonen. Tijdens de presentatie waren ook de camera en extra hardware in werking te zien.
Wat ik leerde
Storingen stap voor stap opsporen
Het combineren van I2C, SPI en MQTT vroeg tegelijk aandacht voor de grenzen van de hardware. Omdat één defect onderdeel de volledige gegevensstroom kan beïnvloeden, was systematisch testen belangrijk.
De rover en zijn opbouw
De foto en schema’s tonen hoe hardware, bekabeling en software samenkwamen.